Robot Soccer APIBOT V3
Robot móvil para fútbol robótico categoría Amateur: se arma, se programa en Arduino y se controla desde el celular por Bluetooth.
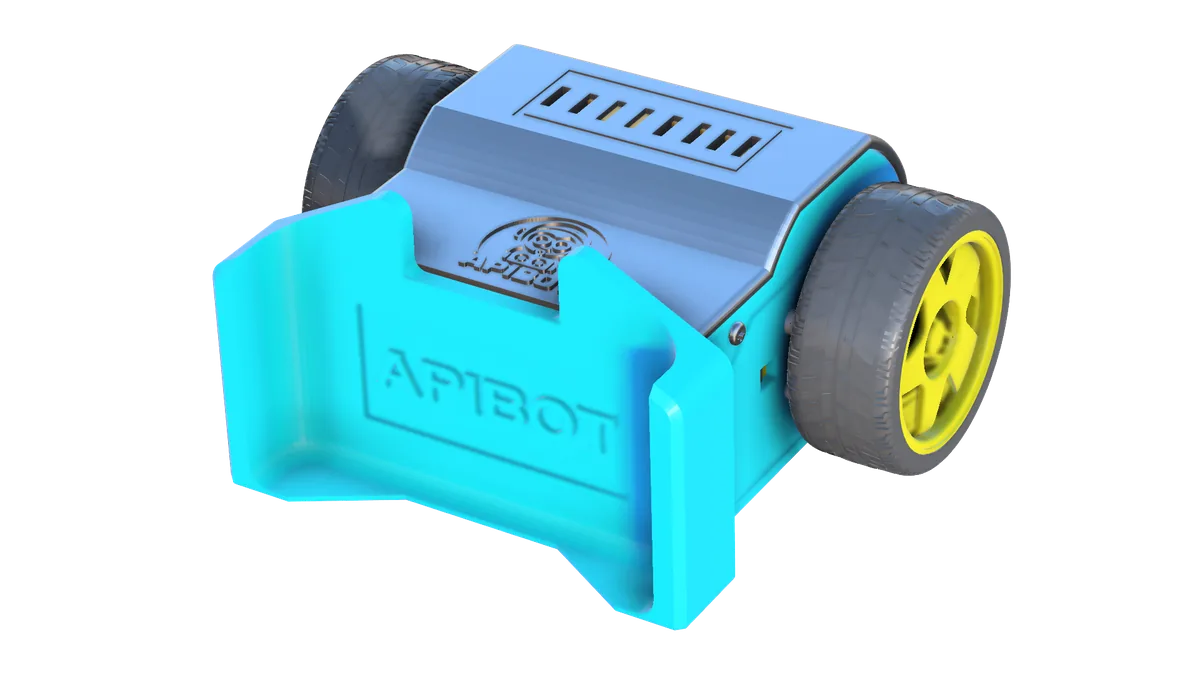
¿Qué es el Robot Soccer APIBOT V3?
El Robot Soccer APIBOT es un robot móvil diseñado para competencias de fútbol robótico categoría Amateur. Dos equipos se enfrentan en una cancha y cada equipo tiene dos robots, guiados por sus operadores mediante comunicación inalámbrica.
Cada robot se controla en tiempo real desde el celular por Bluetooth: una solución accesible para el aula. Por dentro combina un Arduino Nano, un módulo Bluetooth HC-05, un puente H y dos motorreductores con tracción diferencial.
Objetivos del proyecto
Construir y competir
Construir y operar un Robot Soccer Amateur que cumpla las normas de competencia.
Control inalámbrico
Pilotear el robot desde el celular y mejorar la destreza en tiempo real.
Trabajo en equipo
Fomentar la comunicación efectiva entre los miembros del equipo durante los partidos.
Electrónica
Microcontroladores, drivers de motor, comunicación serial y Bluetooth.
Programación
Sistemas embebidos en Arduino (lenguaje C/C++).
Optimización
Ajustar el robot para ganar agilidad, precisión y velocidad en la cancha.
Ficha técnica
| Parámetro | Valor | Notas |
|---|---|---|
| Dimensiones máximas | 15 × 15 cm | Largo y ancho; altura libre |
| Peso máximo | 500 g | Incluye batería y todos los componentes |
| Microcontrolador | Arduino Nano v3.0 | ATmega328P a 16 MHz |
| Motores de tracción | 2 motorreductores amarillos o azules | Caja de reducción sin modificaciones |
| Comunicación | Bluetooth HC-05 | Alcance aprox. 10 m |
| Batería | LiPo 7,4 V (2S) | 500–1000 mAh recomendado |
| Control | App Android por Bluetooth | Gamepad virtual en el celular |
| Chasis | Base + tapa desmontable | MDF 3 mm o impresión 3D en PLA |
| Tiempo de partido | 2 × 2 minutos | Con 1 minuto de descanso |
Lista de materiales
Componentes mecánicos y electrónicos del robot. Toca una imagen para verla en grande.
Mecánicos
Base Robot Soccer
Impresión 3D
Plataforma principal del robot.
Tapa Robot Soccer
Impresión 3D
Cubre y protege los componentes electrónicos.
Soporte controlador Nano
Impresión 3D
Fija el Arduino Nano al case del robot.
Tornillo M3×10
Fijación de soportes y estructura.
Tornillo M3×25
Fijación de soportes y estructura.
Tuerca M3
Aseguramiento de los tornillos.
Rueda naranja de motorreductor
Transmiten el movimiento al suelo (tracción).
Electrónicos
Motorreductor amarillo
3V–6V DC, caja de reducción sin modificar
Tracción y movimiento del robot.
Mini switch ON/OFF
2 pines, 14×8,5 mm
Interruptor general de encendido.
Puente H L298N
Doble puente H, 5–35 VDC, hasta 2 A por motor
Controla la dirección y la velocidad de los motores.
Arduino Nano v3.0
ATmega328P, 5 V / 16 MHz
Microcontrolador principal: procesa los comandos Bluetooth.
Módulo Bluetooth HC-05
Bluetooth 2.0 + EDR, 2,4 GHz, alcance 5–10 m, UART
Comunicación inalámbrica con el celular.
Batería LiPo 18650
7,4 V (2S), 500–1000 mAh
Alimentación del robot.
Porta baterías
Para 2 baterías 18650
Conecta la batería al circuito de potencia.
Cable Dupont F/F
20 cm
Cableado de potencia y señales.
Cable Dupont F/M
20 cm
Cableado de potencia y señales.
Cable Dupont M/M
20 cm
Cableado de potencia y señales.
Cable parlante
Cable #22, 15 cm
Cableado de potencia.
Ensamble paso a paso
Mantén las baterías desconectadas y el interruptor en OFF durante todo el montaje.
Preparar el chasis
Coloca el chasis sobre una superficie plana e identifica la ubicación de cada componente.
Instalar el porta baterías
Ubícalo sobre el chasis y comprueba que no interfiera con los motores ni con el cierre de la tapa.
Preparar los motores
Suelda los cables jumper a los terminales de cada motor y verifica que las uniones queden firmes y aisladas.
Montar los motores
Fija los motores al chasis con cuatro tornillos M3×25 y sus tuercas.
Colocar las ruedas
Instala las ruedas y comprueba que giren libremente, sin rozar las paredes del chasis.
Instalar el interruptor
Móntalo en la parte superior del robot, accesible para encender y apagar.
Montar el Arduino Nano
Ubícalo en la tapa superior, dejando accesible el puerto USB para cargar el programa.
Instalar el puente H
Colócalo en el espacio asignado dentro del chasis.
Realizar las conexiones electrónicas
Conecta motores, puente H, Arduino Nano, porta baterías e interruptor siguiendo el diagrama electrónico del aplicativo.
Configurar y conectar el HC-05
Configura el módulo Bluetooth para la aplicación APIBOT Soccer y conéctalo al Arduino Nano.
Ordenar y cerrar el robot
Organiza los cables para que no rocen las ruedas, coloca la tapa y fíjala con dos tornillos M3×10.
Verificar el funcionamiento
Enciende el robot, abre la aplicación APIBOT Soccer, vincúlala con el HC-05 y prueba los movimientos.
Modos de juego y reglamento
Control RC
Modo principal de competencia Amateur: el piloto controla el robot en tiempo real desde el celular.
Práctica
Entrenamiento sin oponentes: línea recta, giro en T, slalom, pateo a portería y carrera de velocidad.
Competencia 2 vs 2
Dos equipos de dos robots con roles de delantero, defensor y mediocampista.
Reglamento general APIBOT
- Robot de máximo 15 × 15 cm (altura libre) y 500 g.
- Motores con caja de reducción amarilla o azul, sin modificaciones.
- Comunicación: cualquier sistema inalámbrico. Tracción libre (ruedas, oruga, patas…).
- Orificio o zona de manejo de pelota: máximo 3 cm. El pateo se permite si no retiene el balón.
- Balón: pelota de golf estándar (aprox. 46 g y 43 mm).
- Partido 2 vs 2: dos tiempos de 2 minutos con 1 minuto de descanso. Empate: penales.
- Dos faltas otorgan penal; retener el balón para consumir tiempo es falta.
Aplicativo del proyecto
El manual completo, navegable desde aquí: materiales, arquitectura, ensamble, conexiones, programación, calibración, juego y mantenimiento.
¿Quieres armar tu propio Robot Soccer APIBOT V3?
Escríbenos y te contamos el precio, el contenido y la disponibilidad de nuestros kits para estudiantes, docentes e instituciones.
Robótica Educativa Nivel III – Robot Soccer
Arma este robot con nosotros: clases presenciales, acompañamiento docente y material en el aula virtual.